נגד שנט W8436: מדריך מלא ליריעת נתונים ונתוני מפרט
השוואות ביצועים ופרטי מפרט עבור אלמנטים חישה בעלי התנגדות נמוכה מראיות באופן עקבי שלוש תבניות מגדירות: התנגדות בטווח המיקרו-אום עד המיליאם, פיזור כוח בשנות עשרות הוואט, ודיוק גבוה מאוד תלוי טמפרטורה ששולט בטעות מדידת הזרם במערכת. מדריך זה מפענח את מפרט ומאפייני נגד השנט W8436 כדי לאפשר למהנדסים לתכנן פתרונות גילוי זרם מדויקים ואמינים במהירות רבה יותר.
הדיון מסתמך על פרקטיקות typical של דאטא שיט רשמיים ועל התנהגות שנמדדה כדי להסביר את המאפיינים המרכזיים, הגבולות התרמיים ופרקטיקות הפריסה. על המתכננים לאמת את הערכים מול הדאטא שיט הרשמי של הגרסה הנבחרת שלהם ולהשתמש בנהלים הבאים כדי לאמת את הביצועים במערכות אמיתיות לפני הייצור.
1 — מהו נגד השנט W8436 (רקע)
צורת הליבה ויישומים типיים
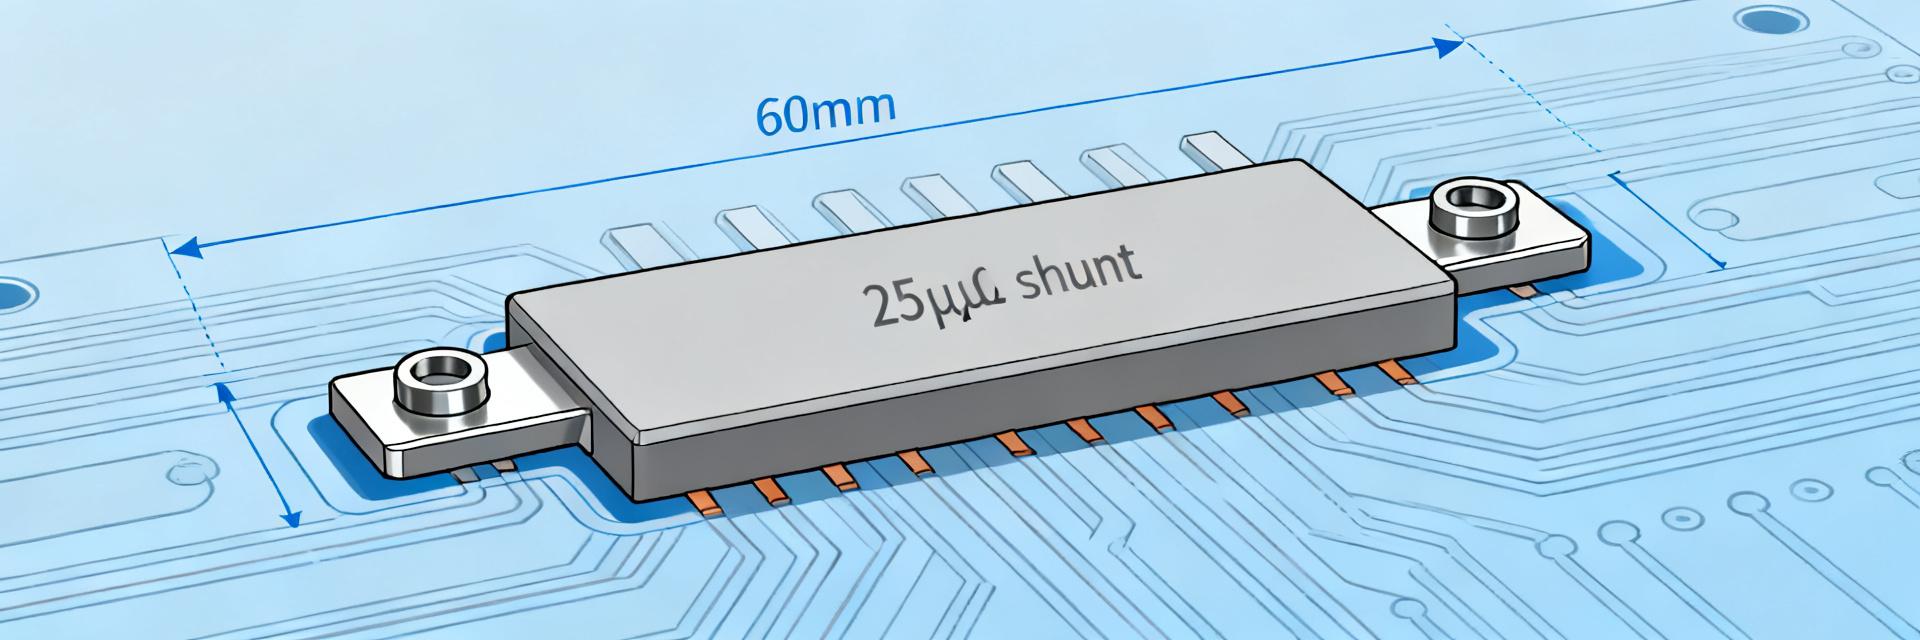
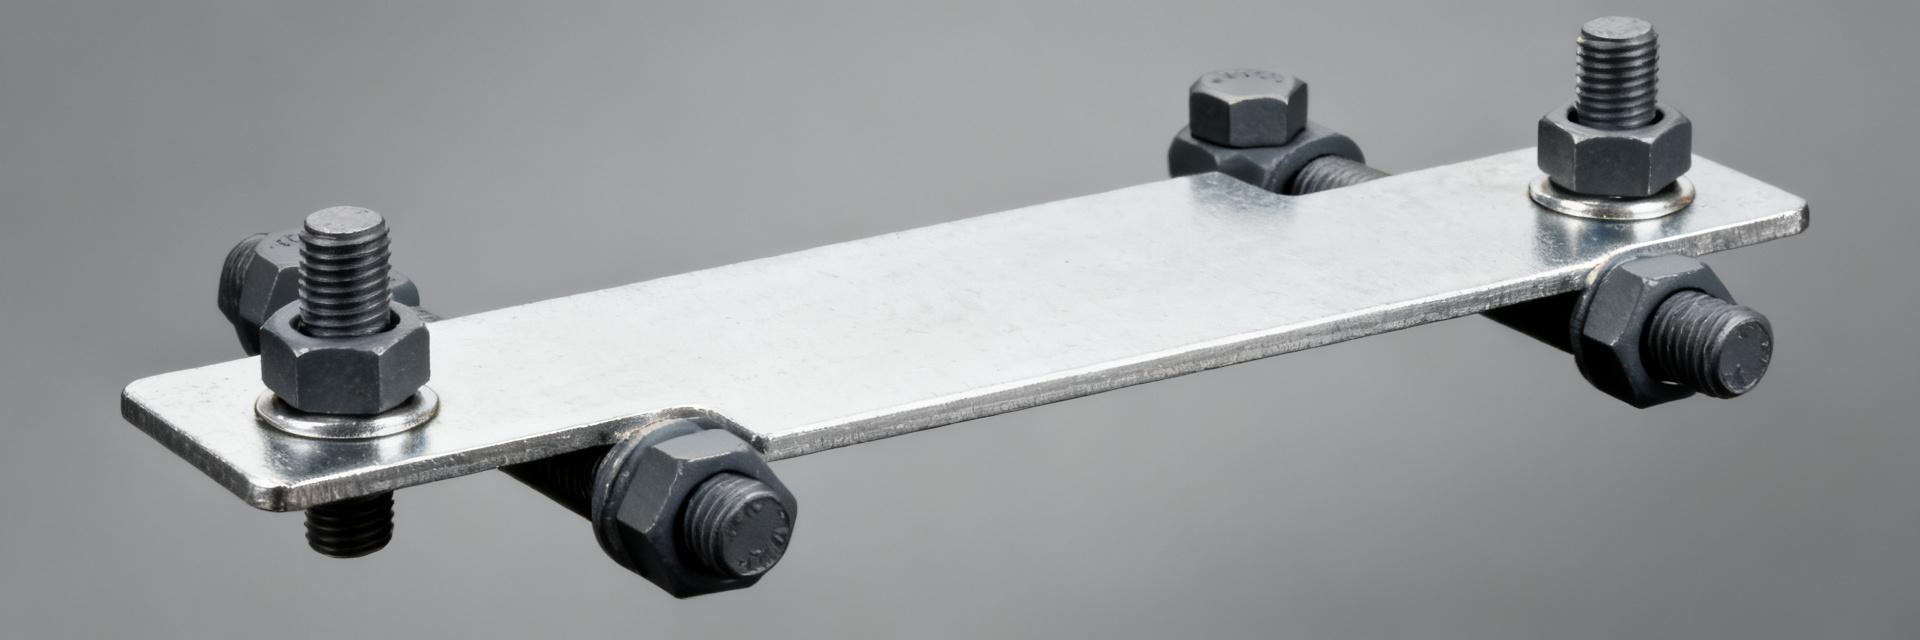
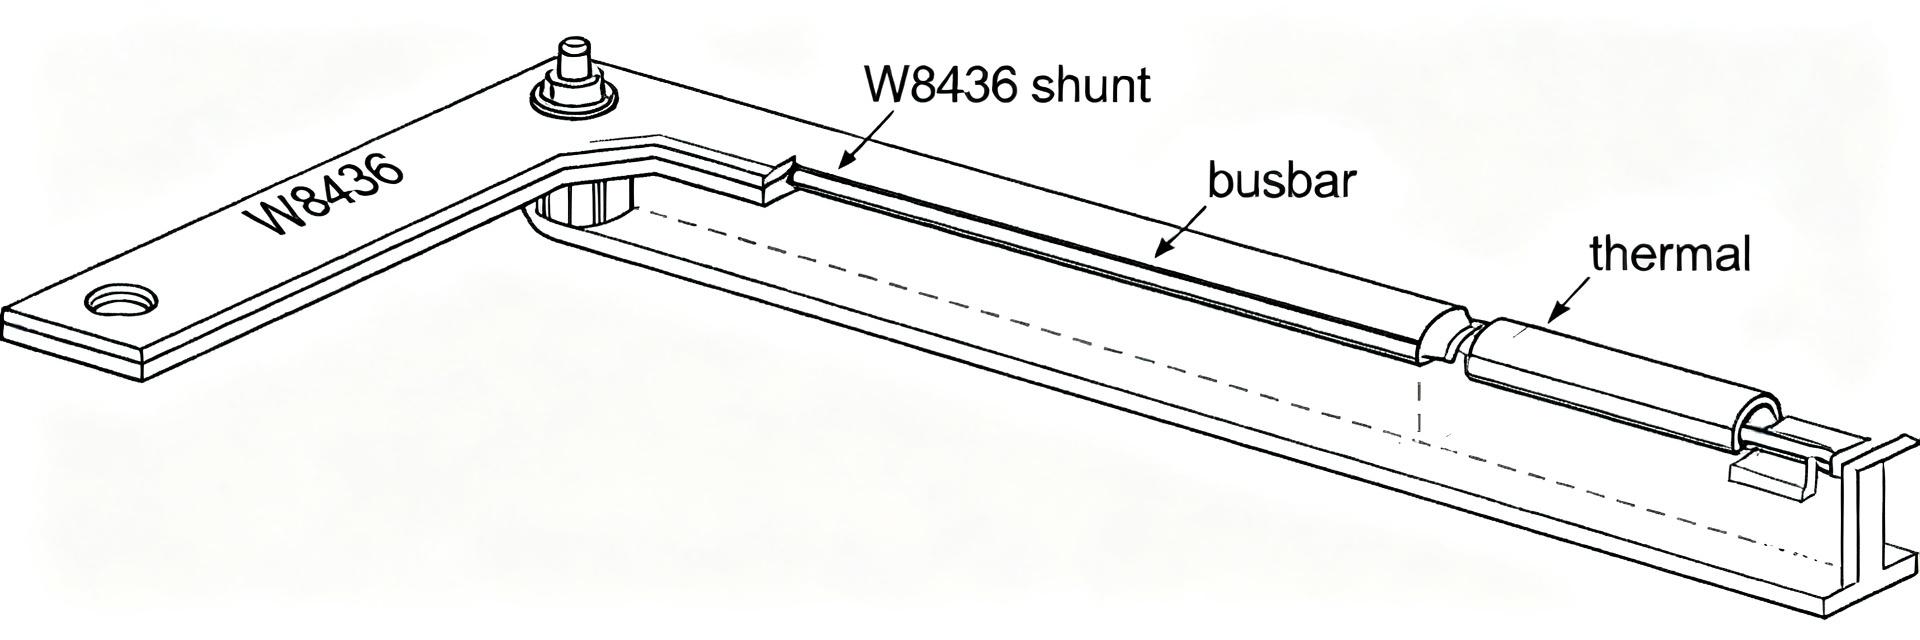
נקודה: סדרת W8436 היא שנט ממתכת בצורת בר-שטוח המותאמת לזרמים גבוהים. עדות: תיאורי דף הנתונים הרשמיים ותבניות הרכבה הנפוצות של הספקים מראים עיצוב של בר שטוח או התקנה על בוסבר עם חורים להתקנה או קצוות בולטים. הסבר: צורה זו מספקת אינדוקטance עצמית נמוכה ומסלול תרמי חזק, המתאים למערכות ניהול סוללה (BMS), מנועי הנעה, ספקי כוח וכן לניטור זרם הכניסה והזרם, שם חשיבות ההתקנה המכנית ואינטגרציה לבוסבר.
למה שנטים בעלי עכבה נמוכה חשובים לדיוק
נקודה: התנגדות נמוכה ממזערת את איבוד החדירה אך מעבירה את מקורות השגיאה. עדות: מפרטי דף הנתונים ופרקטיקת המדידה מצביעים על ערכים של מיקרו-אום עד מיליאו-אום עם TCR צמוד וערכי התנגדות מגע מוגדרים. הסבר: המעצבים מבצעים קומפרוזיס בין מתח האיתור הנמדד לבין פיזור הכוח; R נמוך משפר את היעילות אך מגביר את הרגישות לאימפדים תרמיים, להתנגדות מגע ולרעש ADC, לכן נדרשים פריסה זהירה ומדידת קלווין.
2 — פירוט דף הנתונים: הסברים על המפרטים החשמליים המרכזיים (ניתוח נתונים)
ערך ההתנגדות, הסובלנות ונקודת המדידה
נקודה: ערך ההתנגדות הנומינלי והסובלנות קובעים את מתח הרגישות ואת צורכי הכיול. עדות: טבלאות typical בדפי הנתונים מציבות ערכים ביחידות של μΩ–mΩ וכן את סוגי הסובלנות (למשל ±0.5% עד ±5%). הסבר: יש להשתמש במדידות בארבע חוטים בנקודות מדידה מוגדרות כדי להימנע משגיאות בשל כבישת הכבלים/מגע; הסובלנות משפיעה על טווח הדינמי של ADC ועל תדירות הכיול, לכן יש לבחור בסוג סובלנות שמאזן בין עלות לדיוק המערכת.
דירוג ההספק, דירוג הפולסים ועקומת הירידה בהספק
נקודה: הספק רציף, יכולת פולס ופחת ההפעלה מגדירים את אזורי הפעולה הבטוחים. עדות: גרפים בדף הנתונים מראים בדרך כלל עקומות של פיזור מצב יציב ואנרגיית פולס כתלות במשך הפולס ובدرجة החום הסביבתית. הסבר: יש לשחזר את התנהגות הפחת ההפעלה מהדף במודלים של המערכת: לחשב את הספק היציב = I²R, להשוות אותו לספק המדורג בחום הסביבתי, ולהשתמש בעקומות הפולס כדי לאמת אירועים קצרים של מנוע או זרם כניסה.
3 — מפרטי תרמואים וסביבה: מה משפיע על הביצועים (ניתוח נתונים)
מקדם הטמפרטורה של ההתנגדות (TCR) וטווח הטמפרטורה
נקודה: TCR גורם לשינוי התנגדות ולטעות במדידה עם הטמפרטורה. עדות: דפי הנתונים מציינים את TCR ב-ppm/°C וטווחי הפעלה ב-°C. הסבר: המירו ppm/°C ל-ΔR לפי ΔR/R = TCR(ppm/°C)×ΔT/1e6; למשל, רכיב עם 200 ppm/°C על פני 50°C יניב שינוי של כ-1%. קחו זאת בחשבון בסקאלינג של ADC או בשילוב קומפנסציה לטמפרטורה.
התנגדות תרמית, קירור והשפעות ההתקנה
נקודה: מסלול התרמי קובע את עליית הטמפרטורה בהספק המדורג. עדות: המפרטים הרשמיים מציינים התנגדות תרמית או עקומות דירוטינג; סגנון ההתקנה משפיע על זרימת החום מהגוף לסביבה. הסבר: חישבו את עליית הטמפרטורה לפי Pdiss × θCA ובדקו באמצעות מבחני ספיגת חום. השתמשו בהתקנה מתכתית, ברגים עם בקרת מומנט, או בקונבקציה מאולצת כדי להפחית את θCA ולתמוך בהספק רציף גבוה יותר.
4 — כיצד לקרוא ולעשות שימוש בדאטא שיט של ה-W8436 בתכנון (שיטה/מדריך)
בחירת הערך הנומינלי והסובלנות המתאימים עבור קצה הכניסה של הממיר הדיגיטלי-אנלוגי
נקודה: בחרו את R כך שיתן מתח חיישן ממוקד לטווח הממיר תוך שמירה על מגבלות הספק. עדות: מפרטי ההתנגדות והספק בדאטא שיט, יחד עם טווחי הכניסה של הממיר, מנחים את הבחירה. הסבר: קבעו את Imax → בחרו Vsense בין 50–200 mV → R = Vsense/Imax. לאחר מכן בחרו סובלנות ומרווח ספק (לפחות פי 2 מהפיזור הצפוי) ותכננו כיול כדי להתמודד עם השפעות סטייה בסובלנות.
טיפים למיקום, חיישני קלווין וחיבורים
נקודה: חיווט נכון ותכנון לוח PCB ממזערים פראסטיטים וטעויות תרמיות. עדות: מסמכי התיאור של הממיר ממליצים על מסופי קלווין ועל הנחיות להרכבה שמסמנות את מיקומי צמת המידה. הסבר: נחו את מוליכי הכוח והחיישן בנפרד, השתמשו בחיבורי עובי או בבוסברים, מקסמו את שטח הלולאה ושלטו במומנט הברגים כדי לצמצם את התנודתיות של התנגדות המגע ואת המתחים הטרמיים.
5 — דוגמאות יישום ותרחישים משווים (מקרה בוחן)
ניהול סוללה לעומת חיישן מנוע בצד העליון
נקודה: פרופיל היישום קובע את העדיפות בין דריפט נמוך לאנרגיית פולס. עדות: מערכת ניהול הסוללה זקוקה לדריפט נמוך בזרמים נמוכים; מנועי הפעלה דורשים יכולת פולס גבוהה. הסבר: במערכת ניהול הסוללה בחרו ברזיסטור עם ערך נמוך יותר, עם TCR צפוף וסובלנות לדיוק בעוצמות של עשרות אמפר; עבור חיישני המנוע העדיפו את דירוג כוח הפולס והיציבות המכנית כדי לעמוד בסופות זרם.
השוואה בין W8436 לבין סוגי שנט אחרים (רשימת בחירה)
נקודה: רשימת בדיקה מקוצרת מאיצה את תהליך הבחירה. עדות: השוואה של טווח ההתנגדות, עוצמת הכוח הרציפה/הפולס, TCR וצורת הגודל מבהירה את התחבולים. הסבר: השתמשו בטבלה להלן כדי להחליט מתי W8436 עדיף על פני שנט עבים יותר או שנט ללוח PCB, בהתאם לצרכים של דיוק, עוצמה והתקנה.
| כיתה | R טיפוסי | עוצמה | שימוש הטוב ביותר |
|---|---|---|---|
| בסגנון W8436 | μΩ–mΩ | 10s W קבוע, פולס גבוה | BMS, חיישן מנוע, ניטור אספקה |
| פס חשמל/בורג | mΩ–10s mΩ | מתמיד גבוה | חלוקת כוח גבוהה |
| שנט PCB | mΩ–10s mΩ | נמוך–בינוני | מדידה בעלות נמוכה בזרמים נמוכים יותר |
6 — בדיקה, אימות ופתרון בעיות (רשימת בדיקה מעשית)
נהלי בדיקה ומערך מדידה מומלצים
נקודה: בדיקות חוזרות מאשרות את הטענות שבתעודת הנתונים בשטח. עדות: פרוטוקולים במעבדה כוללים מדידות התנגדות בארבע-חוטים, ספיגת חום, אנרגיית פולס ונדידת ארוכת טווח. הסבר: יש להשתמש במד ערך דיגיטלי בעל דיוק גבוה, מקור זרם kalibru, וצילום תרמי; לרשום את ההתנגדות כתלות בטמפרטורה ובזרם, ולהשוות לתכונות העקומות הרשמיות של תעודת הנתונים לצורך קביעת קריטריונים לקבלה.
מודי כשל נפוצים וצעדים למיתון
נקודה: מתחים מכניים ותרמיים גורמים לרוב בעיות השטח. עדות: דוחות כשל типיים מציינים חימום ריתוך, סדקים בלחם וריכוך של המגע. הסבר: ניתן להפחית את הבעיה באמצעות מומנטים מתאימים, קירור משופר, ריפלואו מבוקר לחלקים מולחמים וכיול חוזר שוטף כדי לתפוס סטייה לפני כשל המערכת; הוסיפו מנגנון הקלה על מתח שם ישנה רעידות.
סיכום
- נגד השאנט W8436 משלב התנגדות של μΩ–mΩ, פיזור קבוע רב-וואט ו-TCR צמוד, מה שהופך אותו מתאים לגילוי זרם מדויק במערכות BMS ובמערכות מנוע; יש לאשר את הערכים מול דף הנתונים הרשמי.
- קריאת עקומות מדפי הנתונים (התנגדות, הספק/הפחתה, TCR) ויישום החישובים I²R ו-θCA ממירים את המפרטים לעלייה הצפויה בטמפרטורה ולטעות המדידה תחת עומסים אמיתיים.
- יש לשלב חיישן קלווין, התקנה עם בקרה על המומנט והכנת בדיקה במעבדה (ארבע-חוטים, נסיגה תרמית, מבחני פולסים) לפני הייצור כדי להבטיח מדידות אמינות עם נגד השאנט W8436.
שאלות נפוצות
אילו ערכי התנגדות ומפרטים עליי לצפות במתנגד שנט W8436?
צפו לערכי התנגדות נומינליים בתחום המיקרו-אוהם עד מיליאם נמוך, עם דרגות סובלנות החל מחלקיק אחוז ועד כמה אחוזים, וכן לדרגות הספק ו-TCR המצוינים בדף הנתונים, ב-ppm/°C. בדקו את ערכי הרכיב הנבחר בדף הנתונים הרשמי ותכננו בדיקה בארבעה חוטים בטמפרטורה التشغולית.
כיצד מחשבים את עליית הטמפרטורה כתוצאה מפיזור הספק, באמצעות המפרטים בדף הנתונים?
השתמשו ב-ΔT = Pdiss × θCA, כאשר Pdiss = I²R ו-θCA הוא התנגדות תרמית מהמארז לסביבה, כפי שמופיע בדף הנתונים. עבור פולסים, השוו את אנרגיית הפולס לגרף הספק-פולס. אמתו באמצעות מצלמה תרמית וכיוונו את הקירור או ההרכבה כדי לעמוד במגבלות.
מהם כללי הפריסה המהירים להפחתת שגיאת המדידה עם מתנגד השנט W8436?
השתמש בחיווט ארבעה-קצוות/קליבן, הפרד בין קווי הכוח והמדידה, צמצם את שטח הלולאה, השתמש בנתיבי זרם עבים ושלוט על מומנט הברגים. הצבּע את קווי המידה בנקודות המצוינות בספר הנתונים וימנע יצירת מפגשים תרמו-אלקטריים בסמוך לנתיב המידה כדי להפחית דrift ורעש.
כיצד יכולים המתוכננים למנוע טעויות של EMF תרמו-אלקטרי (אפקט סיבק) בהתקנות זרם גבוה W8436?
EMF תרמו-אלקטרי נוצר כאשר מתכות שונות חווים הבדלי טמפרטורה בין קצות המידה. כדי לצמצם את התופעה בתכנוני W8436, יש לשמור על סימטריה תרמית לאורך קווי המידה של קליבן, להרחיק את קווי המידה ממקורות חום חיצוניים מקומיים, וכן לדאוג לכך שאורכי קווי הנחושת יהיו זהים כדי למנוע שינויים בשפל DC ברמת המיקרוולט.